Kerusi yang berjalan di tempat yang tidak dapat dilalui roda
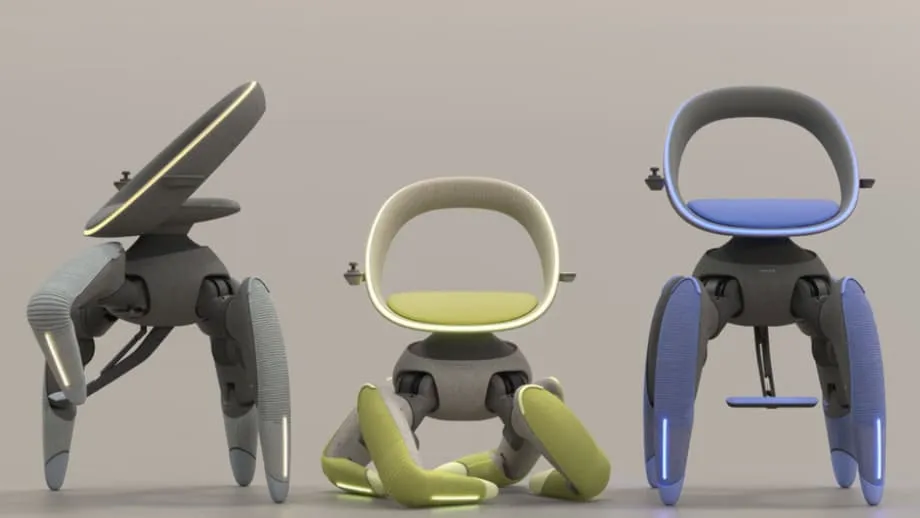
Toyota memperkenalkan Walk Me, kerusi mobiliti robotik kompak yang benar-benar berjalan. Didedahkan di Japan Mobility Show (2025) di Tokyo, konsep ini tidak lagi menggunakan roda untuk menangani cabaran yang menghalang ramai pengguna kerusi roda, daripada tangga dan laluan berbatu kerikil hingga pintu masuk sempit serta langkah naik ke dalam kereta. Kerusi ini bergerak menggunakan empat kaki bersendi yang membengkok dan terangkat seperti anggota haiwan, kemudian dilipat menjadi kompak supaya mudah disimpan selepas perjalanan.
Kandungan
- Kerusi yang berjalan di tempat yang tidak dapat dilalui roda
- Cara kerusi berjalan ini berfungsi
- Kaki berasaskan gerakan haiwan
- Sensor dan imbangan
- Kawalan dan antara muka
- Menaiki tangga dan melalui permukaan kasar
- Dilipat menjadi kompak, mudah dibawa
- Direka untuk kehidupan harian di ruang sempit
- Sebahagian daripada strategi mobiliti untuk semua Toyota
- Cabaran sebelum dilancarkan kepada umum
- Keistimewaan mobiliti berkaki
- Kepentingan perincian reka bentuk
- Kesimpulan
Reka bentuknya menggabungkan robotik, kecerdasan buatan dan ergonomik untuk menyediakan tempat duduk stabil yang menyesuaikan diri dengan perubahan permukaan tanah. Setiap kaki dibalut bahan lembut yang menyembunyikan motor dan sensor, menghasilkan penampilan mesra sambil mengurangkan risiko tersangkut pada pakaian dan perabot. Tempat duduknya menyokong tulang belakang dengan sandaran melengkung dan menggunakan pemegang sisi sebagai tempat letak tangan serta kawalan stereng ringkas. Penumpang boleh memulas pemegang untuk membelok, menekan butang untuk menukar arah atau memberikan arahan suara seperti 'dapur' atau 'lebih laju' untuk navigasi tanpa menggunakan tangan. Paparan kecil pada tempat letak tangan menunjukkan paras bateri dan jarak perjalanan sepintas lalu.
Walk Me direka untuk tempat yang paling sukar dilalui oleh kerusi beroda. Tangga dilalui dengan menguji setiap anak tangga terlebih dahulu, kemudian menarik dan menolak secara berirama dan tetap supaya kerusi kekal di tengah serta seimbang. Permukaan tidak rata, daripada batu taman hingga ambang pintu yang haus, ditangani oleh sensor dan sistem imbangan yang mengubah kedudukan serta kecondongan dalam masa nyata. Baterinya direka untuk bertahan sepanjang hari bagi penggunaan biasa dan dicas semalaman melalui soket dinding standard. Sensor keselamatan memantau kepanasan melampau pada sendi dan menghentikan sistem jika perlu bagi melindungi pengguna.
Cara kerusi berjalan ini berfungsi
Intinya, Walk Me ialah robot berkaki yang direka mengelilingi tempat duduk manusia. Empat anggota bebas mengangkat, membengkok dan meletakkan kaki berdasarkan aliran data sensor yang berterusan. Perisian kawalan mengimbas ke hadapan, memeriksa agihan berat dan melaraskan tapak serta kecondongan tempat duduk supaya penumpang kekal stabil apabila keadaan permukaan berubah. Matlamatnya ialah pergerakan yang mantap dan mudah dijangka, serta terasa tenang dan selamat di dalam rumah atau ruang awam yang sibuk.
Kaki berasaskan gerakan haiwan
Pembangun mengkaji haiwan yang berkaki tegap dan mampu bergerak dengan baik di permukaan curam serta tidak rata. Gaya berjalan ini mengambil ilham daripada kambing untuk bergerak dengan yakin di cerun dan ketam untuk pergerakan sisi yang stabil. Apabila kerusi menaiki tangga, kaki hadapan menguji ketinggian anak tangga, kemudian mencangkuk dan menarik tempat duduk ke atas sementara kaki belakang menolak dan menyokongnya. Urutan ini berulang dengan lancar supaya pengguna kekal seimbang. Di atas batu kerikil atau turapan tidak rata, setiap kaki memendekkan atau memanjangkan langkah untuk memastikan tempat duduk kekal mendatar.
Sensor dan imbangan
Gabungan lidar, kamera dan radar mengimbas persekitaran untuk mengesan halangan seperti tepi permaidani, mainan dan ambang pintu. Sensor berat memastikan penumpang berada di tengah sebelum pergerakan utama dilakukan. Jika seseorang atau objek melintasi laluan kerusi, radar pengesanan perlanggaran akan mengaktifkan hentian serta-merta. Jika bacaan kecondongan atau beban menghampiri had, pengawal akan melebarkan kedudukan kaki atau mengalihkan tempat duduk untuk mengelakkan kerusi daripada terbalik. Pelarasan berterusan inilah yang menjadikan pergerakan berkaki terasa lancar dan bukannya tersentak-sentak.
Kawalan dan antara muka
Pemegang sisi membolehkan penumpang mengemudi dengan memulasnya, manakala butang digunakan untuk melaras arah dan kelajuan dengan tepat. Kawalan suara memberikan kemudahan tanpa menggunakan tangan melalui arahan ringkas seperti 'dapur' untuk menetapkan destinasi atau 'lebih laju' untuk mengubah kelajuan. Paparan kompak menunjukkan baki bateri dan jarak perjalanan supaya perancangan harian lebih mudah. Sistem ini direka untuk beroperasi sepanjang hari dengan sekali cas dan boleh dicas semula melalui soket biasa. Sensor di dalam sendi memantau suhu dan penggunaan arus. Jika sendi menjadi terlalu panas, kerusi akan berhenti seketika dan memaklumkan pengguna supaya ia dapat menyejuk sebelum bergerak semula.
Menaiki tangga dan melalui permukaan kasar
Kerusi roda tradisional berfungsi dengan baik di lantai rata, tetapi tangga, ambang tinggi dan batu kerikil longgar masih sukar dilalui tanpa tanjakan atau bantuan orang lain. Walk Me menangani halangan ini dengan gaya berjalan langkah demi langkah, bukannya bergolek. Kaki hadapan diletakkan dengan berhati-hati untuk menarik kerusi ke atas, kemudian kaki belakang menyusul dengan tolakan. Corak ini mengurangkan perubahan mendadak yang boleh mengganggu keseimbangan penumpang. Mesin ini sentiasa memeriksa gelinciran, perubahan ketinggian dan pijakan, kemudian melaraskan panjang langkah supaya pergerakannya mudah dijangka.
Terdapat penyelesaian lain untuk menaiki tangga, termasuk kerusi beroda rantai dan kerusi roda imbangan kendiri. Model beroda rantai boleh menaiki tangga, tetapi lazimnya besar dan berat. Kerusi imbangan kendiri seperti iBOT boleh menaiki tangga dengan latihan dan sokongan, manakala set roda canggih seperti yang digunakan pada kerusi Scewo boleh mengangkat dan menstabilkan kerusi di tangga. Walk Me menggunakan pendekatan berbeza dengan kaki yang boleh meletakkan setiap tapak di tempat yang paling mencengkam dan melebarkan kedudukan mengikut keperluan. Pergerakan berkaki rumit untuk dikawal dan boleh menggunakan lebih banyak tenaga berbanding roda pada kelajuan yang sama, tetapi ia membolehkan penempatan kaki yang tepat serta memastikan tempat duduk kekal mendatar sementara kaki melakukan tugas di bawahnya.
Dilipat menjadi kompak, mudah dibawa
Antara ciri utama Walk Me ialah keupayaannya melipat sendiri menjadi kompak. Dengan satu arahan, kaki ditarik masuk secara teleskopik, lutut dilipat ke dalam dan kerusi diringkaskan sehingga sebesar bagasi kabin kecil dalam kira-kira tiga puluh saat. Ini memudahkannya dimasukkan ke dalam but kereta atau disimpan di sisi sofa atau di dalam almari. Apabila pengguna bersedia untuk bergerak semula, kerusi akan memanjangkan kakinya, memeriksa imbangan dan kembali beroperasi seperti biasa tanpa persediaan tambahan.
Konsep ini turut menangani tugas yang lazimnya memerlukan bantuan. Ketika berpindah ke kenderaan, kerusi boleh berdiri berjengket untuk diselaraskan dengan tempat duduk kereta, condong ke arah pintu dan kekal stabil semasa penumpang beralih masuk. Di dalam rumah tradisional Jepun yang mempunyai lantai tatami, kerusi boleh merendahkan tempat duduk hampir ke paras lantai supaya pengguna dapat duduk dengan selesa. Ciri-ciri ini mencerminkan tumpuan terhadap kebebasan dalam kehidupan seharian, bukan sekadar demonstrasi makmal.
Direka untuk kehidupan harian di ruang sempit
Rumah di Jepun lazimnya mempunyai koridor sempit, selekoh tajam dan anak tangga masuk yang memisahkan kasut luar daripada lantai dalam rumah. Walk Me direka dengan mengambil kira ruang-ruang ini. Kakinya membengkok untuk merendahkan kerusi supaya dapat melepasi bawah bingkai pintu, kemudian memanjang untuk melintasi anak tangga masuk. Di dalam bilik yang berselerak, sistem pengesanan mengesan halangan rendah, kabel dan bonggol ambang, kemudian merancang pergerakan untuk mengelakkan kerusi daripada tersangkut. Lapisan lembut pada kaki mengurangkan risiko perabot tercalar, manakala gerakan mula dan berhenti yang lembut menjadikan perkongsian ruang dengan keluarga atau penjaga lebih selesa.
Sebahagian daripada strategi mobiliti untuk semua Toyota
Walk Me selari dengan peralihan Toyota yang lebih luas ke arah mobiliti mudah akses yang melangkaui kereta. Syarikat itu telah bertahun-tahun membangunkan robot bantuan, termasuk Human Support Robot yang digunakan dalam persekitaran penyelidikan dan alat pemulihan seperti sistem Welwalk untuk latihan berjalan. Toyota juga sedang membina komuniti percubaan di Woven City untuk meneroka cara autonomi, robotik dan perkhidmatan terhubung menyokong kehidupan harian. Di pameran yang sama, Toyota mempamerkan Kids Mobi, pod elektrik ceria yang direka untuk perjalanan kanak-kanak di bawah pengawasan dalam kawasan berpagar geografi. Projek-projek ini mencerminkan matlamat menyediakan mobiliti kepada semua peringkat umur dan keupayaan, sama ada perjalanan merentasi bilik atau merentasi bandar.
Langkah memasuki bidang mobiliti peribadi berkaki merupakan lanjutan logik daripada usaha itu. Gabungan sensor dan perancangan yang sama, seperti yang digunakan dalam sistem bantuan pemandu canggih dan penyelidikan robot, boleh memandu kerusi berjalan merentasi ruang tamu. Perbezaannya ialah teknologi itu perlu dipakejkan dengan selamat dan lembut di sekeliling seseorang yang mungkin bergantung pada peranti tersebut selama berjam-jam setiap hari. Sebab itulah Walk Me menggabungkan pengesanan persekitaran oleh mesin dengan kawalan fizikal ringkas dan tempat duduk yang direka untuk keselesaan ketika duduk lama.
Cabaran sebelum dilancarkan kepada umum
Walk Me masih berupa prototaip tanpa tarikh pelancaran umum atau harga. Mengubah konsep pameran menjadi peranti bantuan yang boleh dipercayai memerlukan ujian rapi, pensijilan dan rangkaian sokongan. Mana-mana kerusi yang membawa seseorang menaiki tangga mesti menangani keadaan luar biasa dengan baik, daripada anak tangga basah hingga tepi tangga yang tersalah dikesan. Sistem brek berlebihan dan mekanisme tindak balas selamat amat penting. Sistem ini sudah memantau sendinya sendiri untuk mengesan haba dan kerosakan, tetapi model komersial memerlukan beberapa lapisan perlindungan serta amaran pengguna yang jelas.
Jarak perjalanan, pengecasan dan penyelenggaraan akan penting dalam penggunaan harian. Bateri sepanjang hari hanya berguna jika mampu bertahan di bawah beban lebih berat ketika menaiki tangga. Akses servis, sokongan waranti dan alat ganti perlu mudah diperoleh. Latihan juga mempengaruhi hasil penggunaan. Penumpang dan penjaga mesti belajar bila boleh mempercayai ciri autonomi dan bila perlu beralih kepada kawalan manual. Kos dan perlindungan insurans pula menentukan akses di banyak negara. Kerusi canggih daripada pengeluar lain yang mampu menaiki tangga lazimnya berharga puluhan ribu dolar. Jika Walk Me memasuki pasaran, harga, pembiayaan dan khidmat pembaikan akan sangat mempengaruhi penerimaannya.
Keistimewaan mobiliti berkaki
Kaki memberikan pilihan kepada mesin yang tidak dimiliki roda. Satu kaki boleh melangkah melepasi kord atau diletakkan di atas kawasan kecil yang selamat, sementara tempat duduk kekal mendatar. Pusat jisim boleh dialihkan ke sisi untuk mengekalkan imbangan di cerun sementara kaki menjangkau ke arah atas bukit. Keupayaan serba boleh inilah yang membolehkan haiwan memanjat dan bergerak di permukaan rumit dengan baik. Namun, kawalannya lebih kompleks. Komputer perlu menyelaraskan puluhan pergerakan sendi, mengesan beban dan kecondongan dalam masa nyata serta memulihkan imbangan selepas gelinciran kecil tanpa mencemaskan penumpang. Penggunaan tenaga boleh lebih tinggi berbanding kerusi beroda yang bergerak di koridor rata, maka perancangan gaya berjalan yang teliti dan motor cekap penting untuk mengekalkan jarak perjalanan.
Pendekatan Walk Me cuba menyembunyikan kerumitan itu. Pelapik menutupi sendi yang bergerak, tempat duduknya kelihatan biasa dan pemegangnya terasa seperti tempat letak tangan ringkas sehinggalah putaran menggerakkan kerusi. Arahan suara menggantikan menu yang panjang. Jika kerusi melakukan perkara yang betul secara automatik, penumpang boleh menumpukan perhatian pada perjalanan, bukan mesin. Keseimbangan antara kemudahan untuk pengguna dengan kerumitan di sebalik sistem ini merupakan janji utama mobiliti peribadi berkaki.
Kepentingan perincian reka bentuk
Peranti bantuan berjaya apabila orang ramai selesa menggunakannya di tempat awam dan di rumah. Lapisan kaki lembut dan kemasan berwarna pastel Walk Me memberikan gambaran selesa, bukannya mesin industri. Saiznya yang kompak bertujuan mengurangkan rasa ruang besar yang diambil di dalam bilik sesak. Gaya berjalan yang senyap penting untuk keselesaan sosial di perpustakaan, pejabat dan bilik darjah. Perincian kecil seperti paparan yang mudah dibaca dan pemegang yang turut berfungsi sebagai kawalan memudahkan pengguna mempelajarinya. Penampilan mesra dan gerakan yang mudah dijangka boleh meningkatkan penerimaan daripada pemilik bangunan dan pengendali transit, serta jiran dan rakan sekerja.
Kesimpulan
- Walk Me Toyota ialah kerusi mobiliti berjalan dengan empat kaki robotik yang direka untuk mengatasi tangga, permukaan tidak rata dan ruang sempit.
- Konsep ini membuat kemunculan sulung di Japan Mobility Show (2025) dan mengetengahkan usaha ke arah mobiliti untuk semua, melangkaui kereta tradisional.
- Kakinya berasaskan gerakan haiwan: kaki hadapan menguji anak tangga dan menarik kerusi, sementara kaki belakang menolak untuk membantu kerusi memanjat dengan selamat.
- Lidar, kamera, radar dan sensor berat membantu mengelak halangan serta memastikan tempat duduk mendatar dan seimbang.
- Kawalannya merangkumi pemegang yang dipulas, butang dan arahan suara seperti 'dapur' dan 'lebih laju', dengan paparan untuk paras bateri dan jarak perjalanan.
- Baterinya direka untuk bertahan sepanjang hari dan boleh dicas melalui soket dinding standard.
- Sistem keselamatan memantau kepanasan sendi dan boleh menghentikan kerusi jika had tertentu dicapai.
- Peranti ini boleh melipat sendiri sehingga sebesar bagasi kabin dalam kira-kira tiga puluh saat, kemudian memanjangkan kaki dan melaras semula imbangan apabila diaktifkan semula.
- Ciri yang ditunjukkan termasuk bantuan untuk berpindah ke kenderaan dan keupayaan merendahkan tempat duduk untuk digunakan di atas lantai tatami.
- Ia masih berupa prototaip tanpa jadual pengeluaran atau harga, dan pelaksanaan di dunia sebenar memerlukan ujian, pensijilan serta perkhidmatan sokongan.