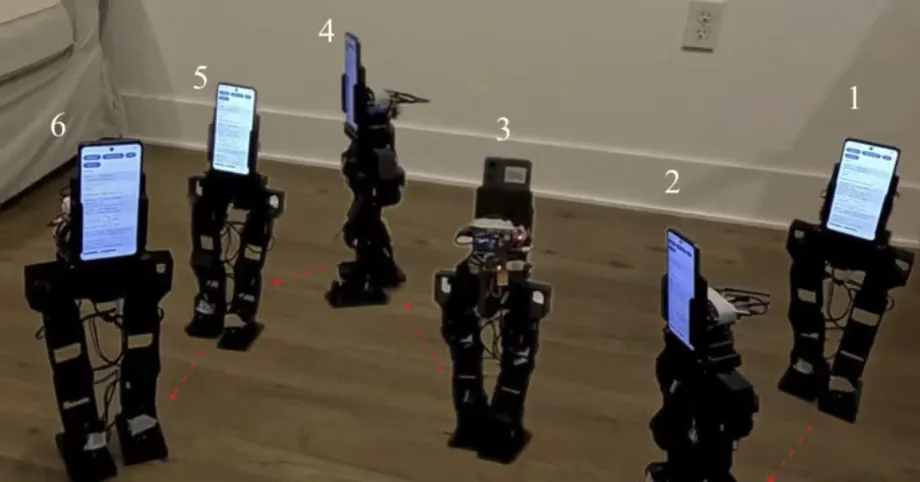
Telefon keluaran 2017 membantu menggerakkan humanoid yang boleh berjalan
Pasukan penyelidik UCLA telah membangunkan robot humanoid setinggi kira-kira 48 sentimeter, seberat 1.8 kilogram dan berharga kira-kira $400 untuk dibina, tidak termasuk telefon pintarnya. Dinamakan PhoneBot, robot ini boleh berjalan dengan dua kaki, mengekori seseorang menggunakan kameranya dan bangun daripada posisi meniarap. Antara empat telefon yang diuji ialah Huawei Honor 9 yang dilancarkan pada 2017.
Kandungan
- Telefon keluaran 2017 membantu menggerakkan humanoid yang boleh berjalan
- Bagaimana telefon mengawal 13 sendi
- Empat telefon berfungsi, dengan satu batasan pemetaan
- Latihan berjalan bermula dalam dunia simulasi
- Perubahan kecil pada latihan menghasilkan langkah yang lebih seimbang
- Perkara yang termasuk dalam harga $400
- Perbualan diproses melalui komputer riba
- Reka bentuk terbuka memberi titik permulaan kepada pelajar
- Telefon lama mendapat kegunaan pengkomputeran lain
- Perkara Utama
Penyelidikan itu, yang dihantar ke arXiv pada 6 Oktober 2026, dijalankan oleh Ruochen Hou, Quanyou Wang, Daniel Koh dan Dennis W. Hong. Hong ialah profesor kejuruteraan mekanikal dan aeroangkasa di University of California, Los Angeles, tempat projek itu dibangunkan di Makmal Robotik dan Mekanisme, yang dikenali sebagai RoMeLa.
Kertas penyelidikan PhoneBot pasukan itu, bertajuk PhoneBot: Platform Robot Humanoid Sumber Terbuka Kos Rendah yang Menggunakan Semula Telefon Pintar, menerangkan robot yang memanfaatkan keupayaan pengkomputeran dan penderiaan utama daripada telefon biasa. Penulis menyatakan reka bentuk perkakasan dan perisiannya adalah sumber terbuka sepenuhnya, membolehkan pihak lain menghasilkan semula dan menyesuaikan platform itu.
PhoneBot menangani masalah praktikal di bilik darjah dan makmal: robot humanoid kecil boleh memerlukan motor mahal, kamera berasingan, penderia gerakan dan komputer. Telefon pintar sudah menggabungkan beberapa komponen itu dalam satu peranti kompak. Penggunaannya semula mengurangkan bilangan komponen elektronik berasingan yang perlu dibeli dan disambungkan.
Hasil penyelidikan itu turut menunjukkan had pendekatan ini pada masa ini. Fungsi berjalan dan penglihatan dijalankan pada telefon, manakala pemprosesan perbualan menggunakan komputer riba luaran. PhoneBot tidak mempunyai lengan, dan pengawal berjalannya dilatih untuk permukaan rata. Tujuan utamanya ialah pendidikan, penyelidikan dan eksperimen.
Bagaimana telefon mengawal 13 sendi
PhoneBot membawa telefon pintarnya dalam pemegang di atas pinggul. Kamera memantau persekitaran, manakala unit pengukuran inersia telefon, atau IMU, mengukur gerakan dan orientasi. IMU menggabungkan penderia yang membantu menganggarkan pergerakan dan kecondongan peranti, lalu memberikan maklumat yang diperlukan robot untuk mengekalkan keseimbangan.
Aplikasi Android tersuai menjalankan rangkaian neural pergerakan dan kawalan menggunakan TensorFlow Lite, perisian yang direka untuk menjalankan model pembelajaran mesin pada peranti seperti telefon. Telefon itu mengira arahan pergerakan dan menghantarnya melalui Wi-Fi ke komputer kecil di dalam robot, yang menyampaikan arahan tersebut kepada motor.
Robot ini mempunyai enam sendi bermotor pada setiap kaki dan satu sendi yang memutarkan torso. Setiap pinggul mempunyai tiga sendi, setiap lutut satu dan setiap buku lali dua. Ini memberikan bahagian bawah badan 12 darjah kebebasan, iaitu 12 cara berasingan yang boleh dikawal untuk menggerakkan sendi.
Kesemua 13 sendi menggunakan motor servo DYNAMIXEL XL430-W250-T. Servo ialah motor yang boleh diarahkan bergerak ke kedudukan tertentu, menjadikannya sesuai untuk mengawal lutut, buku lali atau sendi robot yang lain.
Sendi torso memberikan satu lagi fungsi berguna kepada kamera. PhoneBot boleh memusingkan bahagian atas badannya untuk mengekori seseorang sambil memastikan kakinya kekal di tempatnya. Ini mengurangkan keperluan untuk menggerakkan seluruh robot setiap kali ia perlu memandang ke sisi. Sambungan tanpa wayar juga memudahkan penggantian telefon kerana telefon itu tidak memerlukan sambungan berwayar khusus kepada badan robot.
Empat telefon berfungsi, dengan satu batasan pemetaan
Penyelidik menguji Huawei Honor 9, Samsung Galaxy A16 5G, Motorola Moto G 2024 dan Motorola Moto G 2025. Keempat-empatnya mengendalikan fungsi teras, termasuk penderiaan gerakan, kawalan berjalan dan pemprosesan imej. Tiga telefon bajet yang lebih baharu itu dibeli pada harga kira-kira $50 hingga $80 setiap satu.
Honor 9 memberikan contoh paling jelas tentang penggunaan semula perkakasan: telefon yang diperkenalkan sembilan tahun sebelum kertas penyelidikan itu diterbitkan masih boleh menjalankan tugas utama robot, iaitu berjalan dan penglihatan. Model baharu yang murah turut memberi pasukan itu pilihan selain telefon premium.
Honor 9 mempunyai batasan perisian tertentu. Telefon itu tidak dapat menjalankan fungsi pemetaan pada peranti kerana perkhidmatan Google yang diperlukan tidak tersedia pada peranti yang diuji di Amerika Syarikat. Fungsi itu menggunakan pemetaan dan penyetempatan serentak, yang biasanya disingkatkan sebagai SLAM. Secara ringkas, ia membantu robot membina peta sambil menentukan kedudukannya dalam peta tersebut.
Bagi sesiapa yang memilih telefon, perkakasan dan perisian yang dipasang sama-sama penting. Honor 9 yang diuji menyokong fungsi berjalan dan pengesanan manusia, manakala pemetaan memerlukan perkhidmatan yang tiada padanya. Keserasian dengan model Android tambahan masih perlu diuji.
Pembangunan projek ini merangkumi beberapa generasi perkakasan pengguna:
- 2017: Huawei melancarkan Honor 9, telefon paling lama digunakan dalam ujian.
- 2024 dan 2025: Motorola memperkenalkan dua generasi Moto G yang diuji bersama Honor 9 dan Galaxy A16 5G.
- 6 Oktober 2026: Penulis UCLA menghantar prapenerbitan PhoneBot ke arXiv.
Latihan berjalan bermula dalam dunia simulasi
Pengawal berjalan PhoneBot mula-mula belajar dalam simulasi menggunakan pembelajaran pengukuhan. Kaedah ini membolehkan perisian mencuba tindakan dan menerima skor bagi tingkah laku yang berguna. Bagi PhoneBot, latihan memberikan ganjaran kepada pergerakan seperti mengekalkan kelajuan yang diminta, melangkah secara berselang-seli dan kekal tegak, sambil mengenakan penalti bagi tingkah laku seperti menyeret kaki.
Simulasi itu turut merangkumi kekangan fizikal yang akan memberi kesan pada robot sebenar. Motor murahnya mempunyai had dari segi kekuatan dan kelajuan, manakala gear mempunyai sedikit kelonggaran antara komponen. Mengambil kira butiran ini membantu pengawal mempelajari pergerakan yang boleh dilaksanakan oleh mekanisme sebenar.
Latihan itu menimbulkan satu lagi masalah: badan yang dibina secara simetri tidak semestinya mempelajari corak berjalan yang seimbang. Dalam sesetengah sesi, kaki kiri kekal di hadapan sementara kaki kanan menanggung sebahagian besar beban. Ini menyebabkan sendi dan motor menerima beban yang tidak sekata.
Penyelidik menangani masalah ini dengan pencerminan satah sagital. Mereka menggandakan contoh latihan dengan menukar sisi kiri dan kanan, supaya pengawal dapat belajar daripada kedua-dua versi sesuatu pergerakan. Teknik ini menyediakan contoh pembelajaran tambahan tanpa memerlukan satu langkah simulasi fizik tambahan bagi setiap contoh yang dicerminkan.
Perubahan kecil pada latihan menghasilkan langkah yang lebih seimbang
Pasukan itu membandingkan lima sesi latihan berasingan yang menggunakan contoh dicerminkan dengan lima sesi tanpa contoh sedemikian. Pencerminan meningkatkan kelajuan dan konsistensi pembelajaran dalam simulasi serta mengagihkan beban motor dengan lebih sekata antara kedua-dua kaki.
Satu ukuran yang dilaporkan bagi perbezaan sudut sendi kiri dan kanan menurun daripada 0.254 radian kepada 0.003 radian dalam simulasi. Ini merupakan pengurangan kira-kira 98.8 peratus, berdasarkan dua nilai tersebut. Radian ialah unit ukuran sudut; dalam kes ini, nilai yang lebih kecil menunjukkan pergerakan pada kedua-dua sisi menjadi jauh lebih serupa.
Pengawal itu kemudian dipindahkan ke robot fizikal, dan pasukan tersebut menunjukkan keupayaannya berjalan, mengekori seseorang dan bangun daripada posisi meniarap. Perbandingan berangka itu menerangkan gaya berjalan dalam simulasi, manakala demonstrasi tersebut menunjukkan tingkah laku yang dicapai pada perkakasan sebenar.
Bahagian ini penting kerana komponen mampu milik mempunyai batasan yang perlu dipatuhi oleh perisian. Telefon boleh mengira arahan dengan pantas, tetapi motor tetap perlu melaksanakannya. Pendekatan latihan PhoneBot menghubungkan keputusan pengawal dengan kekuatan dan tingkah laku mekanikal badannya.
Perkara yang termasuk dalam harga $400
Penyelidik menganggarkan kos perkakasan PhoneBot sekitar $400, tidak termasuk telefon pintar. Berat yang dilaporkan, iaitu 1.8 kilogram, termasuk telefon dan bateri. Pembina yang sudah memiliki telefon serasi boleh menggunakannya semula; mereka yang perlu membelinya harus menambah kos itu kepada bajet perkakasan robot.
Robot humanoid penyelidikan kecil yang disenaraikan sebagai perbandingan berharga kira-kira $3,500 hingga $13,800. Berbanding angka tersebut, anggaran kos perkakasan PhoneBot sebanyak $400 adalah kira-kira 88.6 peratus lebih rendah daripada platform paling murah dan kira-kira 97.1 peratus lebih rendah daripada platform paling mahal.
Robot perbandingan mempunyai keupayaan yang berbeza, dan perkara itu penting semasa memilih peralatan. Reka bentuk PhoneBot semasa tidak mempunyai lengan, menggunakan motor murah dengan kapasiti membawa beban yang terhad dan tertumpu pada berjalan di permukaan rata. Makmal yang memerlukan keupayaan mengendalikan objek atau pergerakan yang lebih mencabar perlu mempertimbangkan keperluan tersebut bersama-sama harga pembelian.
Platform robotik telefon pintar terdahulu, OpenBot, yang dibangunkan penyelidik di Makmal Sistem Pintar Intel, menggunakan badan beroda yang berharga kira-kira $50. PhoneBot membawa idea umum yang sama, iaitu menggunakan semula telefon, kepada badan yang perlu mengekalkan keseimbangan dengan dua kaki. Anggaran perkakasannya lapan kali ganda kos badan OpenBot yang dinyatakan, mencerminkan tugas mekanikal yang berbeza.
Perbualan diproses melalui komputer riba
Kertas PhoneBot menerangkan interaksi perbualan, rakaman video dan telekehadiran mudah alih selain fungsi berjalan dan mengekori manusia. Telekehadiran bermaksud menggunakan peranti kawalan jauh untuk melihat dan berkomunikasi dari lokasi lain. Telefon menyediakan kamera, mikrofon, pembesar suara dan sambungan tanpa wayar yang boleh menyokong aktiviti tersebut.
Interaksi suara pada masa ini membahagikan tugas antara beberapa peranti. Telefon mengendalikan input dan output audio, tetapi pengecaman pertuturan dan pemprosesan bahasa dijalankan pada komputer riba berdekatan melalui Wi-Fi. Kawalan berjalan dan pemprosesan penglihatan pula dijalankan pada telefon itu sendiri.
Pasukan itu merancang untuk mengkaji cara menjalankan model bahasa yang sesuai secara langsung pada telefon pintar. Mereka turut mencadangkan perisian perancangan yang boleh menggabungkan arahan lisan dengan maklumat visual untuk memilih tindakan robot. Penambahan itu akan mengurangkan kebergantungan pada komputer luaran dan memperluas perkara yang boleh diminta pengguna daripada robot.
Batasan fizikal PhoneBot jelas. Tanpa lengan, robot itu tidak dapat mengambil atau mengalihkan objek. Pengawal berjalannya dilatih pada permukaan rata, manakala motor kecilnya mengehadkan berat yang boleh dibawa dan pergerakan bertenaga yang boleh dilakukan.
Penyelidik merancang untuk mengkaji penggunaan lengan ringan dan keupayaan berjalan di permukaan tidak rata. Tiada tarikh siap diberikan untuk naik taraf tersebut atau pemindahan pemprosesan perbualan ke telefon. Buat masa ini, platform yang ditunjukkan tertumpu pada pergerakan, penderiaan dan interaksi dalam batasan perkakasan semasanya.
Reka bentuk terbuka memberi titik permulaan kepada pelajar
Penulis UCLA menyifatkan PhoneBot sebagai platform mampu milik yang boleh dihasilkan semula untuk pendidikan, penyelidikan dan prototaip pantas. Penerbitan reka bentuk perkakasan dan perisian memberikan pelajar dan penyelidik titik permulaan yang boleh dipasang, diperiksa dan diubah suai.
Sesuatu kelas boleh menggunakan platform itu untuk mengkaji bagaimana input kamera mempengaruhi pergerakan, bagaimana keseimbangan bergantung pada bacaan penderia atau bagaimana pengawal berfungsi pada telefon berbeza yang disokong. Penyelidik boleh membangunkan struktur sedia ada ketika menguji fungsi persepsi atau interaksi baharu. Kegunaan ini terhasil secara langsung daripada gabungan elektronik yang mudah diperoleh dan reka bentuk robot yang boleh disunting.
Anggaran perkakasan sebanyak $400 boleh memudahkan makmal membina lebih daripada satu unit, bergantung pada keperluan pemasangan dan peralatannya. Beberapa robot membolehkan pasukan membandingkan perubahan menggunakan badan yang serupa, manakala reka bentuk yang dikongsi boleh memudahkan eksperimen dihasilkan semula.
PhoneBot turut menunjukkan satu pengajaran penting dalam bidang kejuruteraan: kos perkakasan hanyalah sebahagian daripada usaha menjadikan robot boleh digunakan. Pasukan itu masih perlu melatih perisian berjalan, membetulkan gaya berjalan yang tidak seimbang, mengambil kira batasan motor dan menyemak keserasian telefon. Reka bentuk terbuka membolehkan pihak lain mengkaji dan menambah baik keputusan tersebut.
Telefon lama mendapat kegunaan pengkomputeran lain
Google turut menjalankan projek bersama University of California, San Diego, untuk menggunakan kira-kira 2,000 telefon Pixel yang tidak digunakan sebagai pusat data kecil. Usaha itu dan PhoneBot menggunakan pemproses telefon pintar sedia ada dalam keadaan yang berbeza: satu menggabungkan peranti untuk pengkomputeran, manakala satu lagi meletakkan telefon dalam mesin yang bergerak.
Minat terhadap penggunaan semula timbul ketika pelaburan dalam pusat data AI meningkatkan permintaan terhadap memori berprestasi tinggi dan menambah tekanan pada belanjawan komponen pengeluar elektronik lain. Penjimatan kos khusus PhoneBot datang daripada penggunaan kamera, penderia gerakan, pemproses dan sambungan tanpa wayar sedia ada pada telefon, berbanding membeli fungsi tersebut secara berasingan.
Eksperimen UCLA memberikan hasil nyata bagi pendekatan itu. Empat model Android yang diuji, termasuk satu yang dilancarkan pada 2017, menyediakan keupayaan pengkomputeran dan penderiaan yang mencukupi untuk tugas teras robot. Batasan pemetaan pada Honor 9 turut menunjukkan sebab penggunaan semula memerlukan pemeriksaan sokongan perisian, selain prestasi pemproses.
PhoneBot memberikan peranan berguna kepada telefon pintar lama dalam sebuah alat penyelidikan, dengan badan dan sistem kawalan yang direka berdasarkan keupayaan telefon serta motor murah itu. Matlamat pembangunan seterusnya juga khusus: menambah lengan ringan, mempelajari cara berjalan di permukaan tidak rata dan membawa lebih banyak pemprosesan perbualan ke dalam telefon.
Perkara Utama
- PhoneBot UCLA setinggi kira-kira 48 sentimeter dan seberat 1.8 kilogram, termasuk telefon pintar dan baterinya.
- Anggaran kos perkakasannya ialah $400, tidak termasuk telefon.
- Keempat-empat telefon Android yang diuji menyokong fungsi teras berjalan, penderiaan dan penglihatan, termasuk Huawei Honor 9 keluaran 2017.
- Honor 9 tidak mempunyai perkhidmatan Google yang diperlukan untuk pemetaan pada peranti.
- Contoh latihan yang dicerminkan memperbaik gaya berjalan dalam simulasi dan mengimbangi beban pada kedua-dua kaki.
- PhoneBot pada masa ini tidak mempunyai lengan, dilatih untuk berjalan di permukaan rata dan menggunakan komputer riba luaran untuk pemprosesan perbualan.
- Penulis menyatakan reka bentuk perkakasan dan perisian adalah sumber terbuka sepenuhnya.