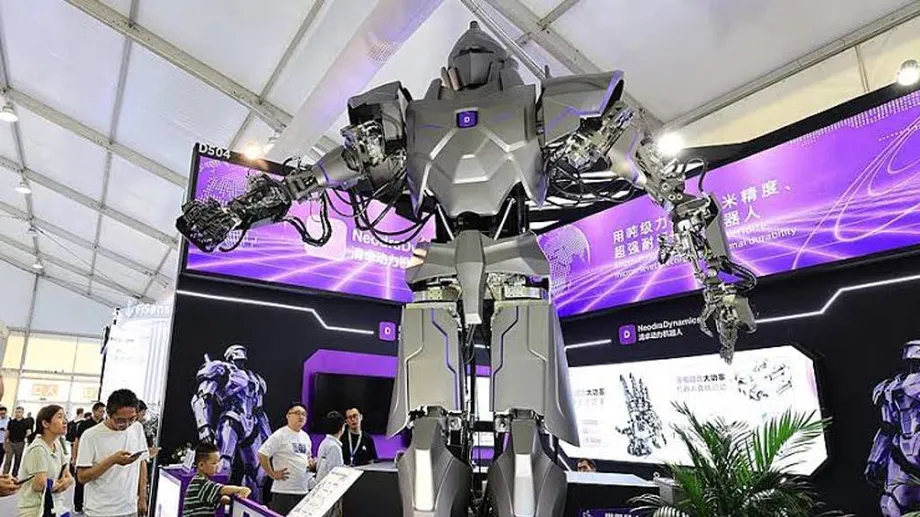
Robot gergasi dibina untuk kerja industri berat
NeodraDynamics memperkenalkan Neo1, robot humanoid setinggi kira-kira 4 meter yang menurut syarikat China itu mampu membawa muatan gabungan 500 kilogram menggunakan kedua-dua lengannya. Dipersembahkan bersama JD Industrial di Pameran Industri Antarabangsa China 2026 di Shanghai, mesin itu menggabungkan 39 sendi hidraulik dengan dua sendi berpacuan elektrik untuk menyasarkan kerja pemasangan berat, pengendalian kargo dan kerja industri berbahaya.
Kandungan
- Robot gergasi dibina untuk kerja industri berat
- Cara sendi hidraulik dan elektrik berfungsi bersama
- Maksud kapasiti muatan 500 kg
- Mengapa angka ketepatan perlu diteliti
- Tempat Neo1 dipersembahkan
- Kilang nuklear, pelabuhan dan peralatan bawah air
- Sumbangan JD Industrial kepada projek
- Syarikat baharu yang berusaha meningkatkan keupayaan fizikal
- Perkara Utama
Pengumuman syarikat bertarikh 14 Oktober 2026 itu menyatakan penggerak hidraulik mini seberat kira-kira 1 kilogram setiap satu mampu menghasilkan tujahan berterusan yang diukur dalam tan. Syarikat itu turut mendakwa ketepatan kedudukan berulang sebanyak ±0.005 milimeter, atau lima mikrometer. Angka-angka itu meletakkan kekuatan dan pergerakan halus sebagai teras promosi jualan Neo1.
NeodraDynamics menyasarkan kerja seperti memindahkan komponen berat di pelabuhan, menyelenggara peralatan di kemudahan nuklear dan bekerja di bawah air. Kerjasama dengan JD Industrial bertujuan menghubungkan teknologi itu dengan pelanggan industri dan aplikasi perintis. Hasil prestasi bebas, pelanggan operasi yang dikenal pasti, harga dan tarikh pelancaran komersial belum diterbitkan.
Bagi bakal pembeli, persoalan praktikalnya ialah prestasi keseluruhan mesin ketika membawa muatan sepanjang satu kitaran kerja lengkap. Tempoh operasi, kestabilan, keperluan penyelenggaraan dan tindak balasnya ketika berlaku kerosakan akan menentukan tempat ia boleh bekerja bersama manusia dan peralatan mahal.
Cara sendi hidraulik dan elektrik berfungsi bersama
Neo1 mempunyai 41 darjah kebebasan aktif di seluruh badannya. Darjah kebebasan ialah pergerakan yang dikawal secara berasingan, seperti membengkokkan sendi atau memutarkan lengan. Lebih banyak pergerakan yang tersedia boleh membolehkan robot mendekati dan meletakkan objek dengan pelbagai cara, walaupun penyelarasan pergerakan itu turut menjadikan kawalan lebih mencabar.
Tiga puluh sembilan pergerakan itu menggunakan penggerak linear hidraulik digital mini yang dibangunkan oleh NeodraDynamics. Penggerak hidraulik menggunakan bendalir bertekanan untuk menolak atau menarik mekanisme. Penggerak linear menghasilkan pergerakan dalam garis lurus, yang boleh ditukarkan oleh mekanisme sendi kepada gerakan membengkok atau berputar.
Baki dua sendi, yang memutarkan lengan bawah, menggunakan pemacu elektrik. NeodraDynamics menyifatkan gabungan ini sebagai cara menggabungkan daya yang tersedia daripada hidraulik dengan kawalan elektrik yang tepat apabila sesuai dengan mekanismenya. Oleh itu, robot ini menggunakan teknologi pemacu berbeza dalam badan yang sama.
Hidraulik boleh menghasilkan daya yang besar melalui komponen kompak, tetapi sistem sokongannya memerlukan pengurusan teliti. Tekanan bendalir, pengedap, suhu dan kawalan terselaras semuanya penting. Memastikan penggerak berkuasa berfungsi dengan andal merupakan sebahagian daripada tugas kejuruteraan lebih besar yang merangkumi pembekalan tekanan dan penyingkiran haba.
Maksud kapasiti muatan 500 kg
NeodraDynamics menyatakan Neo1 mempunyai kapasiti muatan kolaboratif 500 kilogram menggunakan kedua-dua lengan. Ini ialah jumlah muatan apabila kedua-dua lengan bekerja bersama. Pengumuman itu tidak memberikan carta muatan terperinci yang menunjukkan perubahan kapasiti mengikut jangkauan lengan, kedudukan badan atau kelajuan pergerakan.
Robot industri mungkin lebih sukar mengendalikan muatan apabila muatan itu dipegang lebih jauh dari badannya. Memulakan, menghentikan atau memusingkan muatan itu juga menghasilkan daya melebihi daya yang terlibat ketika menahannya dalam keadaan pegun. Oleh itu, pembeli memerlukan had operasi bagi pergerakan yang diperlukan di barisan pemasangan, pelabuhan atau tapak penyelenggaraan masing-masing.
Spesifikasi penggerak menerangkan satu lagi peringkat mesin itu. Pengumuman Oktober menyatakan setiap unit seberat kira-kira 1 kilogram dan menghasilkan tujahan berterusan yang diukur dalam tan. Huraian teknikal terdahulu menyatakan berat silinder 1.1 kilogram dan angka beban 1,000 kilogram. Penggerak menolak melalui mekanisme sendi robot, yang geometri mekanismenya menentukan daya yang tersedia pada tangan.
Daya tarikan Neo1 terletak pada kemungkinan menggabungkan keupayaan mengangkat beban berat dengan pergerakan lengan dan tangan yang fleksibel. Huraian terdahulu menyatakan robot itu mempunyai tangan dengan lima jari dan lengan dengan tujuh darjah kebebasan. Susunan itu boleh menyokong tugas yang memerlukan pelbagai cara genggaman dan sudut pendekatan, dengan syarat keseluruhan mesin mampu mengekalkan kawalan ketika membawa muatan.
Mengapa angka ketepatan perlu diteliti
Pengumuman Oktober mendakwa ketepatan kedudukan berulang sebanyak ±0.005 milimeter. Kebolehulangan menerangkan sejauh mana rapatnya mesin kembali ke kedudukan yang sama apabila sesuatu pergerakan diulang. Ketepatan mutlak pula menerangkan sejauh mana hampir mesin mencapai kedudukan yang dikehendaki. Tugas pemasangan boleh memerlukan kedua-duanya, khususnya apabila bahagian perlu dipasang dengan padanan yang ketat.
Huraian terdahulu menyenaraikan kebolehulangan hujung jari sebanyak ±0.05 milimeter, sepuluh kali angka dalam pengumuman Oktober, serta kebolehulangan satu mikrometer bagi satu silinder hidraulik. Spesifikasi ini merujuk kepada titik pengukuran atau huraian yang berbeza, dan NeodraDynamics belum menerbitkan kaedah ujian seragam untuk menjelaskan kaitannya.
Lima mikrometer bersamaan lima perseribu milimeter. Pada skala itu, lenturan sendi, getaran, suhu dan berat muatan boleh mempengaruhi kedudukan tangan robot. Ujian industri yang berguna perlu menyatakan muatan, jangkauan, kelajuan, peralatan pengukuran dan bilangan ulangan.
Pelanggan yang memasang bahagian berat memerlukan data kebolehulangan bagi postur kerja dan kapasiti muatan sebenar. Angka yang diterbitkan tidak menyatakan keadaan ujian, menjadikan spesifikasi prestasi penuh satu langkah penting seterusnya dalam menilai cadangan pemasangan.
Tempat Neo1 dipersembahkan
Pengumuman Oktober menyatakan Neo1 diperkenalkan menerusi pameran bersama JD Industrial di Pameran Industri Antarabangsa China. Acara di Shanghai itu berlangsung dari 12 hingga 16 Oktober 2026. Neo1 juga dikatakan pernah dipamerkan lebih awal di Persidangan Robot Sedunia di Beijing, diikuti pengumuman bertarikh 14 September. Hubungan antara pembentangan terdahulu itu dengan pengenalan pada Oktober masih tidak jelas.
Sejarah pembentangan itu merangkumi beberapa tarikh:
- 19–23 Ogos 2026: Persidangan Robot Sedunia berlangsung di Beijing, tempat Neo1 dikatakan pernah dipamerkan.
- 14 September 2026: Pengumuman terdahulu dikatakan menggariskan spesifikasi termasuk kebolehulangan hujung jari sebanyak ±0.05 milimeter.
- 12–16 Oktober 2026: Pameran Industri Antarabangsa China berlangsung di Shanghai.
- 14 Oktober 2026: NeodraDynamics mengumumkan pembentangan bersama Neo1 dengan JD Industrial serta angka kedudukan berulang sebanyak ±0.005 milimeter.
NeodraDynamics berkata pihaknya mengadakan demonstrasi robot fizikal itu dan mempamerkan komponen hidraulik dan elektrik utamanya di pameran Shanghai. Hasil terperinci dan bebas daripada demonstrasi tersebut belum diterbitkan.
Kilang nuklear, pelabuhan dan peralatan bawah air
NeodraDynamics mengelompokkan aplikasi yang disasarkan kepada empat kategori kerja mencabar: berbahaya, kotor, sukar dan membosankan. Pemasangan komponen berat dan pemindahan kargo di pelabuhan industri antara kegunaan yang dicadangkan. Dalam keadaan sedemikian, pelanggan perlu memadankan jangkauan, kapasiti angkat dan kelajuan kerja robot dengan tugas pengendalian tertentu.
Kerja nuklear membawa keperluan yang berbeza. Syarikat itu mendakwa modul hidrauliknya boleh menahan radiasi dan berpotensi menyokong pengendalian bahan api nuklear serta penyelenggaraan peralatan. Pemasangan lengkap juga memerlukan elektronik, sensor, kabel dan sistem kawalan yang sesuai, berserta langkah keselamatan yang sepadan dengan paras radiasi dan prosedur kemudahan berkenaan.
Bagi kejuruteraan bawah air, NeodraDynamics mendakwa teknologinya boleh menahan tekanan air luaran yang tinggi dan menyokong penyelenggaraan peralatan dasar laut. Kedalaman operasi, pendedahan kepada tekanan, pengedapan dan perlindungan daripada kakisan merupakan keperluan praktikal bagi penggunaan sedemikian.
Perlombongan dan tindak balas bencana turut disenaraikan oleh syarikat itu, termasuk kerja perobohan, pembersihan runtuhan dan tugas di kawasan tercemar atau berbahaya. Persekitaran sedemikian boleh melibatkan permukaan tanah tidak rata, hentaman dan muatan yang sukar dijangka. Ujian lapangan perlu mengukur mobiliti, kawalan jauh, kestabilan dan pemulihan selamat selepas kerosakan. Aplikasi ini masih merupakan kegunaan yang dicadangkan, bukannya penggunaan operasi yang telah disahkan.
Sumbangan JD Industrial kepada projek
Peranan JD Industrial adalah membantu menghubungkan Neo1 dengan rantaian bekalan industri dan aplikasi pelanggan berpotensi. NeodraDynamics berkata kedua-dua syarikat merancang untuk memadankan teknologi itu dengan persekitaran yang sesuai, mengesahkan penyelesaian dan menjalankan aplikasi perintis.
Projek perintis membolehkan pelanggan mengukur robot berdasarkan tugas yang ditetapkan. Sebagai contoh, operasi pemasangan berat boleh menilai sejauh mana konsistensi Neo1 meletakkan komponen, tempoh setiap kitaran dan jumlah penyelenggaraan yang diperlukan sepanjang syif berulang. Ukuran ini memudahkan perbandingan manfaat dan kos operasi dengan peralatan sedia ada.
Pengumuman Oktober menyatakan kerjasama bagi penggunaan komersial tanpa menetapkan jadual penghantaran, jumlah pengeluaran atau pemasangan pelanggan yang dikenal pasti. Sumber tenaga dan tempoh operasi robot itu juga tidak dinyatakan. Kilang yang mempertimbangkan Neo1 memerlukan butiran tersebut untuk merancang waktu kerja, sambungan pengecasan atau kuasa, akses servis dan ruang di sekitar mesin.
Syarikat baharu yang berusaha meningkatkan keupayaan fizikal
NeodraDynamics ditubuhkan di Beijing pada 2024. Pasukan pengasasnya dikatakan mempunyai latar belakang di Universiti Tsinghua, dengan kepakaran merangkumi kecerdasan buatan, kawalan motor dan servo serta kawalan automatik. Syarikat itu membangunkan komponen hidraulik digital serta platform robot lengkap.
Pengasas bersama Yang Tao menyifatkan projek itu sebagai usaha memberikan robot keupayaan fizikal yang melangkaui kemampuan manusia. Dalam pengumuman Oktober, beliau menjelaskan objektif syarikat:
"Robot tidak seharusnya sekadar meniru bentuk manusia, tetapi melangkaui had fizikal manusia untuk mewujudkan keupayaan operasi yang belum pernah ada," kata Yang Tao, Pengasas NeodraDynamics.
Objektif itu menjelaskan tumpuan pada mesin yang jauh lebih besar daripada manusia serta kerja yang melibatkan muatan berat atau persekitaran berbahaya. NeodraDynamics berusaha menembusi sektor kerja industri menerusi teknologi penggeraknya, dengan Neo1 sebagai platform untuk menunjukkan cara komponen itu beroperasi bersama.
Langkah penting seterusnya ialah ujian yang didokumenkan, spesifikasi operasi lengkap dan hasil projek perintis dari tapak industri yang dikenal pasti. Semua itu akan menunjukkan kepada pelanggan cara Neo1 mengendalikan kerja berterusan, kekerapan ia memerlukan perhatian dan apa yang berlaku apabila bekalan kuasa, tekanan atau kawalan terputus. Syarikat itu belum mengumumkan tarikh penerbitan hasil tersebut.
Perkara Utama
- Neo1 setinggi kira-kira 4 meter, dengan kapasiti muatan gabungan kedua-dua lengan sebanyak 500 kilogram seperti yang didakwa syarikat.
- Kesemua 41 darjah kebebasan aktifnya menggunakan 39 penggerak hidraulik dan dua pemacu elektrik pada lengan bawah.
- Pengumuman Oktober mendakwa kebolehulangan ±0.005 milimeter; huraian terdahulu menyatakan kebolehulangan hujung jari ±0.05 milimeter.
- NeodraDynamics dan JD Industrial mempersembahkan robot itu bersama-sama di pameran industri Oktober 2026 di Shanghai.
- Aplikasi yang dicadangkan termasuk pemasangan berat, pengendalian di pelabuhan, penyelenggaraan nuklear, kejuruteraan bawah air dan perlombongan.
- Hasil ujian bebas, penggunaan operasi yang dikenal pasti, harga dan tarikh pelancaran komersial belum diterbitkan.