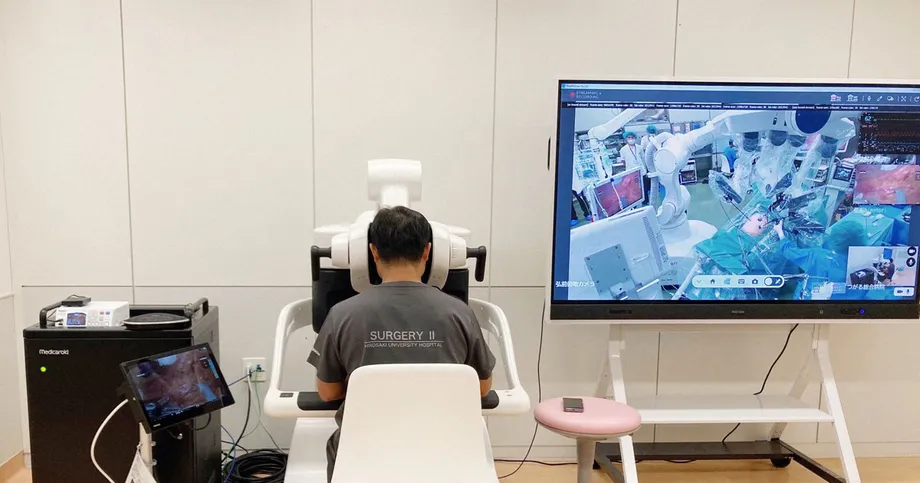
Dua hospital berkongsi kawalan robot pembedahan
Lima pesakit kanser kolorektal menjalani pembedahan yang melibatkan doktor dari dua hospital yang terletak kira-kira 30 kilometer antara satu sama lain di Wilayah Aomori. Universiti Hirosaki dan Persatuan Pembedahan Jepun menyifatkannya sebagai penggunaan klinikal bantuan pembedahan robotik jarak jauh yang pertama di Jepun. Kajian itu bermula pada Ogos, menghubungkan Hospital Universiti Hirosaki di Hirosaki dengan Hospital Besar Tsugaru di Goshogawara.
Kandungan
- Dua hospital berkongsi kawalan robot pembedahan
- Perkembangan antara Ogos dengan Oktober
- Cara bantuan jarak jauh berfungsi di bilik pembedahan
- Penyelidikan terdahulu menguji sambungan sejauh 150 kilometer
- Mengapa sambungan pantas memerlukan imej yang jelas
- Ujian hinotori selama lima tahun meneliti kelewatan dan kesesakan
- Apa berlaku apabila sambungan terputus
- Doktor tempatan kekal penting dalam kaedah ini
- Matlamatnya ialah rawatan lebih dekat dengan rumah
- Perkara Utama
Pakar bedah di bilik pembedahan mengawal robot pembedahan hinotori, yang dibangunkan oleh Medicaroid Corp. yang berpangkalan di Kobe, manakala seorang pakar bedah penyelia di hospital satu lagi membantu dengan mengendalikan mesin yang sama dari jauh. Kedua-dua doktor bekerjasama untuk membuang tumor. Universiti itu dan persatuan berkenaan berkata kelima-lima pembedahan selesai dengan selamat.
Matlamat segera usaha ini ialah membawa kemahiran pakar ke hospital yang sukar mendapatkan pakar bedah berpengalaman. Pembedahan lanjut dirancang sehingga Mac bagi menilai keselamatan sebelum pihak penganjur memohon kelulusan kawal selia untuk peralatan yang diperlukan serta perlindungan di bawah sistem insurans kesihatan nasional Jepun.
Masaki Mori, profesor Universiti Tokai yang mengetuai jawatankuasa Persatuan Pembedahan Jepun bagi mempromosikan pembedahan jarak jauh, menjelaskan tujuan usaha itu dalam sidang media di Universiti Hirosaki.
Matlamat utama kami ialah menghapuskan jurang wilayah dalam rawatan pembedahan,
kata Mori. Persatuan itu berharap pembedahan robotik jarak jauh dapat digunakan secara praktikal dalam kira-kira dua tahun. Itu merupakan sasaran, manakala langkah seterusnya ialah penilaian klinikal lanjut, kelulusan peralatan dan pengaturan perlindungan insurans. Prosedur di Aomori membawa teknologi ini ke dalam rawatan pesakit selepas penyelidikan terdahulu di Jepun meneliti kawalan robot, kelewatan komunikasi dan pemulihan selepas kegagalan rangkaian.
Perkembangan antara Ogos dengan Oktober
Universiti Hirosaki dan Persatuan Pembedahan Jepun mengumumkan permulaan penggunaan klinikal pada 8 Oktober, sebelum membentangkan butirannya dalam sidang media pada 14 Oktober. Laporan yang diterbitkan pada 15 Oktober 2026 menyatakan bahawa hospital yang mengambil bahagian terletak kira-kira 30 kilometer antara satu sama lain.
Urutan ini menunjukkan bahawa pengumuman itu dibuat selepas pembedahan berlangsung, bukannya menandakan permulaan percubaan pada masa hadapan:
- Ogos: Pembedahan pertama berlangsung dan kajian klinikal bermula.
- 8 Oktober: Universiti Hirosaki dan Persatuan Pembedahan Jepun mengumumkan permulaan aplikasi klinikal pertama bantuan pembedahan robotik jarak jauh di Jepun.
- 14 Oktober: Pihak penganjur membentangkan butiran dan berkata lima pesakit telah menjalani pembedahan dengan selamat.
- Sehingga Mac: Pembedahan lanjut dirancang untuk menilai keselamatan sebelum permohonan bagi kelulusan peralatan dan perlindungan insurans kesihatan nasional dikemukakan.
Huraian kajian itu mengenal pasti pesakit kanser saluran penghadaman sebagai kumpulan sasar. Lima pembedahan yang selesai melibatkan kanser kolorektal, iaitu kanser pada kolon atau rektum. Pengumuman awam itu tidak memberikan angka terperinci tentang komplikasi, tempoh pemulihan atau hasil kanser jangka panjang.
Cara bantuan jarak jauh berfungsi di bilik pembedahan
Robot hinotori menghubungkan kawalan pakar bedah dengan instrumen yang digunakan semasa pembedahan. Dalam kajian ini, sambungan komunikasi antara kedua-dua hospital membolehkan doktor di lokasi satu lagi mengendalikan robot sambil membantu pakar bedah yang berada di sisi pesakit.
Kaedah ini menggabungkan rawatan di lokasi dengan panduan pakar dari jarak jauh. Seorang doktor berada di bilik pembedahan, manakala peserta jarak jauh boleh membantu melalui robot, bukan sekadar memberikan arahan secara lisan. Kedua-dua doktor terlibat dalam prosedur yang sama.
Kakitangan di lokasi turut melakukan tugas fizikal yang belum dapat dikendalikan sendiri oleh robot pembedahan masa kini. Satu ulasan akademik berasingan tentang pengesahan hinotori menyenaraikan penukaran instrumen, pembersihan kanta kamera dan sedutan sebagai fungsi yang masih memerlukan petugas di sisi pesakit. Oleh itu, bantuan jarak jauh bergantung pada pasukan di bilik pembedahan serta pakar bedah di lokasi lain dan sistem komunikasi.
Penyelidikan terdahulu menguji sambungan sejauh 150 kilometer
Penyelidik yang bekerjasama dengan Universiti Hirosaki sebelum ini mengkaji pengendalian robot dari jauh antara Hospital Universiti Hirosaki dengan Hospital Besar Mutsu, yang terpisah sejauh 150 kilometer. Kajian rangkaian komersial mereka, yang disokong oleh Agensi Penyelidikan dan Pembangunan Perubatan Jepun, meneliti sama ada sambungan gentian optik komersial biasa dapat menyokong kawalan jarak jauh yang boleh dipercayai.
Eksperimen lapangan itu menggunakan robot yang sedang dibangunkan oleh Riverfield Inc. Seramai 12 pakar bedah melakukan latihan manipulasi: enam berpengalaman dalam pembedahan robotik dan enam lagi berpengalaman dalam pembedahan am tetapi tiada pengalaman dalam pembedahan robotik. Mereka menggerakkan batang di antara lubang bernombor dan menggunakan dua instrumen untuk memegang serta menarik tali bertanda.
Sambungan terdahulu itu meliputi jarak lima kali ganda berbanding pasangan hospital semasa: 150 kilometer berbanding kira-kira 30 kilometer. Fokusnya ialah tugas terkawal dan bukannya pembedahan terhadap pesakit, sekali gus membolehkan penyelidik mengukur prestasi dalam beberapa keadaan rangkaian.
Penulis kajian menyimpulkan bahawa rangkaian komunikasi komersial yang diuji boleh menyokong teknologi pembedahan jarak jauh. Mereka turut menggariskan batasan eksperimen itu: kajian mengukur kelewatan isyarat imej dan bukannya isyarat kawalan, melibatkan kumpulan kecil pakar bedah dan menggunakan susunan ujian rangkaian tetap yang mungkin mempengaruhi prestasi apabila peserta semakin mahir.
Mengapa sambungan pantas memerlukan imej yang jelas
Eksperimen Hirosaki-Mutsu mendapati purata masa pergi balik komunikasi ialah 4 milisaat pada talian dengan lebar jalur terjamin dan 10 milisaat pada sambungan yang kelajuannya bergantung pada keadaan rangkaian. Satu milisaat ialah seperseribu saat. Masa pergi balik mengukur tempoh yang diambil isyarat untuk sampai ke destinasi dan kembali semula.
Pakar bedah juga perlu melihat tindakan instrumen. Penyelidik mengukur kelewatan dari saat kamera merakam imej hingga imej itu muncul pada paparan pakar bedah, yang dipanggil masa “kaca ke kaca”. Puratanya ialah 92 milisaat pada talian terjamin dan 95 milisaat pada sambungan satu lagi.
Pemprosesan kamera, pemampatan video, penghantaran, penyahmampatan dan tindak balas paparan semuanya menyumbang kepada kelewatan itu. Pemprosesan peralatan menyumbang jauh lebih banyak kepada kelewatan imej yang diukur berbanding perjalanan melalui rangkaian itu sendiri.
Sambungan terjamin yang membawa data pada kelajuan 5 megabit sesaat mengalami kehilangan paket dan penurunan kualiti imej. Paket ialah cebisan kecil maklumat digital; kehilangan sebahagiannya boleh menyebabkan butiran dalam gambar terpadam. Penulis kajian mengesyorkan sekurang-kurangnya 10 megabit sesaat untuk sistem yang diuji. Pengiraan kesilapan tugasan tidak menunjukkan perbezaan ketara dari segi statistik antara keadaan rangkaian, namun beberapa pakar bedah mendapati imej pada sambungan 5 megabit sukar dilihat.
Syor itu mengaitkan kapasiti sambungan dengan robot dan sistem video tertentu. Hospital yang merancang bantuan jarak jauh memerlukan kapasiti yang mencukupi untuk peralatan mereka sendiri, di samping penghantaran imej dan arahan kawalan yang stabil.
Ujian hinotori selama lima tahun meneliti kelewatan dan kesesakan
Universiti Kobe, Medicaroid dan NTT DOCOMO menjalankan lebih 30 penilaian sesi jarak jauh antara 2020 dengan 2025. Takuto Hara dan rakan-rakannya menghimpunkan dapatan itu dalam ulasan pengesahan hinotori yang meneliti prestasi komunikasi, keselamatan robot, penyelarasan kakitangan dan keperluan undang-undang.
Ulasan itu menghuraikan ujian teknikal dan operasi hinotori, yang berasingan daripada lima pembedahan kanser di Aomori. Dalam keadaan optimum, rangkaian 5G kendiri yang menggunakan frekuensi Sub6 mencapai kelewatan pergi balik kira-kira 100 milisaat semasa penghantaran video. 5G kendiri menggunakan rangkaian teras 5G khusus, manakala Sub6 merujuk frekuensi di bawah 6 gigahertz.
Kesesakan rangkaian juga menjadi satu lagi ujian utama. Tanpa kawalan kualiti perkhidmatan, trafik bersaing sebanyak 200 megabit sesaat menyebabkan kehilangan paket dan mutu video merosot. Apabila kawalan itu diaktifkan, penghantaran kekal stabil walaupun trafik bersaing melebihi 1 gigabit sesaat, bersamaan 1,000 megabit sesaat.
Kualiti perkhidmatan bermaksud memberi keutamaan kepada trafik penting, dalam hal ini imej pembedahan dan arahan robot. Ujian itu menunjukkan mengapa kelajuan rangkaian yang diiklankan hanyalah sebahagian daripada cabaran kejuruteraan: sambungan pembedahan perlu terus berfungsi ketika pengguna lain menghantar data.
Pakar bedah dapat menyelesaikan tugasan yang diuji pada kelewatan sehingga 180 milisaat, walaupun ketepatan pergerakan halus mula merosot apabila kelewatan melebihi 120 milisaat. Ulasan itu menyatakan bahawa Garis Panduan Pembedahan Jarak Jauh Jepun 2022 menetapkan syarat kependaman hujung ke hujung tidak melebihi 100 milisaat, selain sambungan selamat dan pelan sandaran.
Apa berlaku apabila sambungan terputus
Pengesahan hinotori merangkumi simulasi pemutusan sambungan pada penghala dan peranti 5G. Robot memasuki mod siap sedia yang selamat, menghentikan pergerakan instrumen tanpa pergerakan yang tidak disengajakan. Dalam banyak senario ujian, sambungan rangkaian yang dipulihkan membolehkan kawalan dikembalikan tanpa but semula sistem.
Laluan komunikasi sandaran diuji melalui rangkaian peribadi maya, atau VPN, yang menyediakan sambungan terlindung antara lokasi. Semasa kegagalan simulasi, VPN bersambung semula dalam tempoh 5 hingga 11 saat. Aturan keselamatan itu turut merangkumi pengendali di lokasi yang boleh mengambil alih kawalan melalui kokpit kedua, iaitu konsol yang digunakan untuk mengendalikan robot.
Setiap saat penting semasa pembedahan, maka pemberhentian robot dan kehadiran pasukan cekap di sisi pesakit merupakan unsur utama reka bentuk ini. Ulasan itu menghuraikan keselamatan sebagai gabungan mod siap sedia automatik, sambungan sandaran, pemantauan peralatan dan petugas yang mampu campur tangan.
Percubaan pengesahan menggunakan seni bina rangkaian tertutup bagi mengasingkan video pembedahan, arahan dan data lain daripada internet awam. Alat pemantauan mengawasi peralatan rangkaian untuk mengesan masalah seperti kehilangan paket secara mendadak atau bingkai video yang tertangguh. Ciri-ciri ini merupakan sebahagian daripada program pengesahan; pengumuman Aomori memberikan huraian yang lebih ringkas tentang pautan komunikasi yang digunakan dalam pembedahan klinikalnya.
Doktor tempatan kekal penting dalam kaedah ini
Hara dan rakan-rakannya mengenal pasti Perkara 20 Akta Pengamal Perubatan Jepun sebagai keperluan undang-undang bahawa seorang doktor mesti hadir di lokasi pesakit. Ulasan mereka menyifatkan bantuan jarak jauh di bawah penyeliaan, dengan pakar bedah di lokasi lain membantu pasukan tempatan, sebagai model peralihan yang dibenarkan undang-undang.
Kajian Aomori mengikuti aturan asas itu: seorang pakar bedah di sisi pesakit menjalankan pembedahan dengan sokongan doktor dari hospital satu lagi. Kerja klinikal ini dapat membantu menilai bagaimana kerjasama tersebut berfungsi semasa pembedahan kanser sebenar, sementara pihak penganjur mendapatkan kelulusan yang diperlukan untuk penggunaan lebih meluas.
Ulasan itu turut menekankan komunikasi antara petugas. Pakar bedah di lokasi lain bergantung pada audio dan video untuk menyelaras dengan kakitangan, melihat kawasan pembedahan dan mengikuti perubahan sepanjang prosedur. Pembahagian tugas yang jelas dan prosedur kecemasan merupakan sebahagian daripada usaha memastikan sistem itu boleh digunakan, selain kawalan robot yang boleh dipercayai.
Dalam eksperimen Riverfield terdahulu, pakar bedah berpengalaman dalam pembedahan robotik menyelesaikan tugasan yang memerlukan kedua-dua tangan dengan lebih pantas dan pergerakan instrumen yang lebih sedikit berbanding mereka yang tiada pengalaman itu. Teknologi boleh membawa tindakan pakar merentasi rangkaian, namun latihan dan kebiasaan tetap mempengaruhi sejauh mana tindakan itu dilakukan dengan baik.
Matlamatnya ialah rawatan lebih dekat dengan rumah
Universiti Hirosaki dan Persatuan Pembedahan Jepun mahu bantuan jarak jauh mengurangkan kos dan kesulitan perjalanan untuk menjalani pembedahan. Kebimbangan yang dinyatakan ialah kekurangan pakar bedah serta taburan pakar yang tidak seimbang, yang boleh menyebabkan hospital wilayah kurang mendapat akses kepada kemahiran pembedahan lanjutan.
Hospital yang dapat menerima sokongan jarak jauh boleh mendapatkan bantuan pakar bedah berpengalaman di tempat lain sambil merawat pesakitnya sendiri. Ulasan hinotori turut menyifatkan bimbingan jarak jauh sebagai satu cara membantu pakar bedah yang kurang berpengalaman bekerja dengan lebih selamat dan cekap semasa sesi pengesahan. Oleh itu, pendekatan ini berpotensi digunakan untuk latihan selain bagi pembedahan individu.
Keperluan praktikalnya tetap besar. Hospital memerlukan robot, kapasiti komunikasi yang sesuai, sambungan selamat, aturan sandaran serta kakitangan perubatan dan teknikal yang terlatih. Kajian rangkaian komersial terdahulu menghuraikan keseimbangan antara kebolehpercayaan komunikasi dengan kos, dengan perkhidmatan yang lebih mantap lazimnya lebih mahal.
Pembedahan yang dirancang sehingga Mac merupakan langkah seterusnya yang dinyatakan. Kelulusan peralatan dan perlindungan insurans kesihatan nasional kemudiannya akan membantu menentukan cara perkhidmatan itu ditawarkan dan dibiayai selepas kajian. Hasrat Mori agar penggunaan praktikal dapat dicapai dalam kira-kira dua tahun menjadi sasaran projek ini, manakala pencapaian semasa ialah lima pembedahan kanser yang selesai dengan penglibatan pasukan pembedahan dari dua hospital di Aomori.
Perkara Utama
- Lima pesakit kanser kolorektal menjalani pembedahan robotik dengan bantuan jarak jauh di hospital yang terletak kira-kira 30 kilometer antara satu sama lain di Aomori.
- Universiti Hirosaki dan Persatuan Pembedahan Jepun menyifatkan kajian itu sebagai aplikasi klinikal pertama pendekatan ini di Jepun.
- Pakar bedah tempatan dan pakar bedah penyelia jarak jauh bekerjasama menggunakan robot hinotori keluaran Medicaroid.
- Pembedahan lanjut dirancang sehingga Mac sebelum permohonan bagi kelulusan peralatan dan perlindungan insurans kesihatan nasional dikemukakan.
- Penyelidikan terdahulu menguji kelewatan imej, kesesakan rangkaian, sambungan sandaran dan pemberhentian robot yang selamat semasa kegagalan simulasi.
- Persatuan itu berharap pendekatan ini dapat digunakan secara praktikal dalam kira-kira dua tahun bagi mengurangkan jurang rawatan pembedahan antara wilayah.