Setahun Berusaha Hasilkan Penyelesaian Bawah 10 Saat
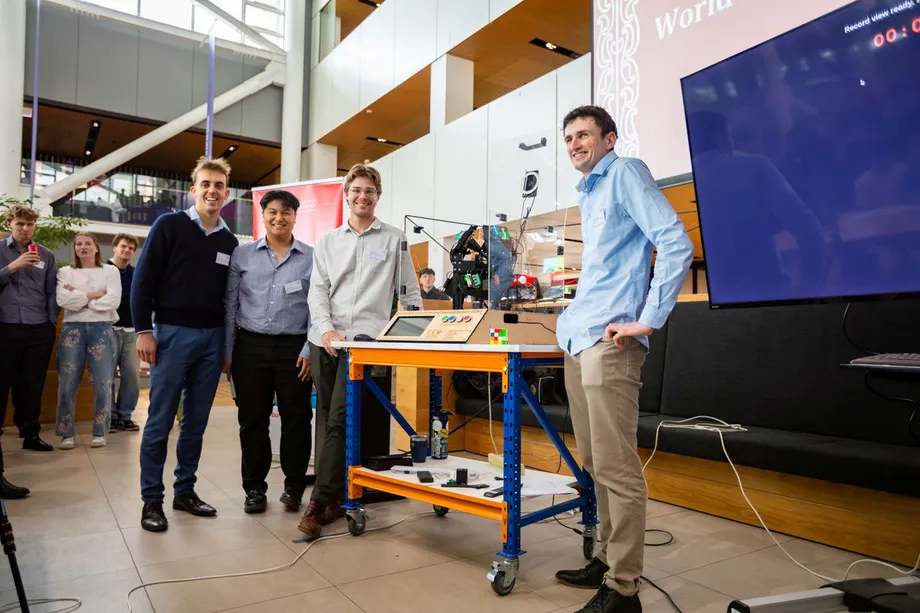
Empat pelajar kejuruteraan di University of Canterbury di Christchurch, New Zealand, mencatat masa 9.806 saat untuk robot menyelesaikan Kiub Rubik 4x4 dalam percubaan rasmi Guinness World Records pada Jumaat, 16 Oktober 2026. Catatan itu lebih pantas daripada rekod robotik terdahulu, iaitu 45 saat, dan penanda aras manusia sekitar 15 saat yang dipetik oleh universiti itu.
Kandungan
- Setahun Berusaha Hasilkan Penyelesaian Bawah 10 Saat
- Video yang Menetapkan Sasaran
- Empat Pelajar, Empat Tugas yang Saling Berkait
- Bagaimana Empat Kamera Membaca Teka-teki
- Reka Bentuk yang Mengelakkan Penentududukan Semula Tambahan
- Bagaimana Cawan Sedutan Membantu Mengatasi Graviti
- Motor Dron dengan Bajet Terhad
- Apa Seterusnya untuk Robot Ini?
- Perkara Utama
Caleb Everitt, Hayden Watson, Maz Cameron dan Johann Torres menghabiskan kira-kira setahun membangunkan mesin itu sebagai projek akhir mereka dalam bidang kejuruteraan mekatronik, yang menggabungkan kejuruteraan mekanikal, elektronik dan pengaturcaraan komputer. Keputusan mereka sedang menunggu pengesahan Guinness World Records, dan tarikh keputusan itu belum diumumkan.
Pengumuman projek universiti itu, yang diterbitkan pada 16 Oktober, menerangkan mesin yang dibina dengan empat kamera, motor yang lazim digunakan dalam dron, pengawal motor khusus dan cawan sedutan. Reka bentuknya membolehkan mesin memutar lapisan pada ketiga-tiga paksi kiub tanpa perlu berulang kali mengubah orientasi keseluruhan teka-teki.
Pelajar itu bekerja dengan bajet yang sangat terhad, dibiayai oleh Jabatan Kejuruteraan Mekanikal universiti. Cabaran mereka ialah memastikan beberapa sistem berbeza berfungsi bersama: kamera perlu mengenal pasti warna, perisian perlu mengira penyelesaian, dan mekanisme perlu melaksanakan gerakan tanpa menyebabkan kiub tersekat.
Video yang Menetapkan Sasaran
Sebuah video media sosial menjadi titik permulaan pelajar itu. Video tersebut menunjukkan robot pemegang rekod sedia ada mengambil masa 45 saat untuk menyelesaikan kiub 4x4. Pasukan itu mendapati manusia boleh menyelesaikan teka-teki jenis sama dalam kira-kira 15 saat lalu memutuskan untuk menyiasat sebab mesin itu lebih lambat.
Maz Cameron, yang mengendalikan pembangunan perisian, menjelaskan cita-cita di sebalik projek itu:
Kami tahu robot boleh mengatasi manusia, dan kami mahu menjadi pihak yang merapatkan jurang itu,
Catatan 9.806 saat mereka adalah 35.194 saat lebih pantas daripada penanda aras robotik 45 saat, iaitu pengurangan kira-kira 78%. Berbanding penanda aras manusia 15 saat yang dibundarkan oleh universiti itu, catatan tersebut kira-kira 5.2 saat lebih pantas, atau mengambil masa sekitar 35% lebih singkat.
Projek itu dibangunkan selama kira-kira setahun, dengan tarikh penting yang diumumkan kepada umum jatuh pada bulan Oktober:
- Semasa pembangunan, pelajar itu menjadikan video penyelesaian robotik 45 saat sebagai sasaran awal mereka.
- Pada Jumaat, 16 Oktober 2026, mereka mencatat masa 9.806 saat dalam percubaan rasmi Guinness.
- Menjelang 19 Oktober, projek itu turut diketengahkan dalam temu bual bersama Cameron tentang usaha pasukan tersebut.
Empat Pelajar, Empat Tugas yang Saling Berkait
Everitt bertanggungjawab terhadap reka bentuk mekanikal, termasuk struktur fizikal robot itu. Torres mengendalikan sistem elektrik dan kawalan motor. Watson membangunkan sistem penglihatan komputer, manakala Cameron mengusahakan perisian yang menyatukan proses penyelesaian.
Tanggungjawab itu membentuk satu rantaian. Kamera Watson membekalkan maklumat tentang kiub. Perisian Cameron menggunakan maklumat itu untuk menentukan gerakan yang diperlukan. Kawalan motor Torres menterjemahkan arahan kepada gerakan, manakala mekanisme Everitt perlu memastikan teka-teki itu bergerak dengan tepat.
Kelemahan di mana-mana bahagian dalam rantaian itu boleh mengganggu proses penyelesaian. Warna yang tersalah dikenal pasti akan menyebabkan perisian mendapat kedudukan permulaan yang salah. Gerakan motor yang berhenti di tempat yang salah boleh menyebabkan lapisan tidak sejajar. Malah penyelesaian yang dikira dengan betul tetap bergantung pada keupayaan mesin fizikal untuk melaksanakannya dengan boleh dipercayai.
Cameron memuji kemahiran pelbagai anggota pasukan yang saling melengkapi serta kesediaan mereka meluangkan masa tambahan untuk projek itu. Pelajar tersebut memperhalus perisian, mengukuhkan struktur dan menguji pelbagai cara mengendalikan kiub ketika berusaha mencapai masa yang lebih pantas daripada penanda aras manusia.
Bagaimana Empat Kamera Membaca Teka-teki
Bahagian projek Watson bermula dengan persoalan praktikal: bagaimana robot boleh mengenali warna pada kiub yang sudah diacak dengan boleh dipercayai? Mesin itu menggunakan empat kamera untuk mengumpulkan maklumat yang diperlukan bagi menggambarkan susunan awal teka-teki.
Hayden Watson, yang bertanggungjawab terhadap penglihatan komputer, menjelaskan proses itu:
Robot itu mempunyai empat kamera; ia melihat kiub dan mengenal pasti kedudukan semua warna yang berbeza,
Maklumat warna itu kemudian dihantar kepada algoritma sumber terbuka, iaitu satu set arahan terprogram yang mengira gerakan yang diperlukan untuk menyelesaikan teka-teki. Secara ringkas, kamera membaca masalah, algoritma merancang penyelesaian dan motor melaksanakannya.
Pencahayaan menjadikan langkah pertama itu lebih sukar. Warna yang hampir serupa perlu kekal dapat dibezakan dalam pelbagai keadaan, jadi pelajar itu membangunkan dan menguji sistem kamera bagi memastikan ketepatannya. Gerakan pantas tidak banyak membantu jika mesin bermula dengan gambaran kiub yang salah.
Kiub 4x4 mempunyai 16 petak kecil pada setiap permukaan, berbanding sembilan pada kiub 3x3 standard. Pada enam permukaan, jumlahnya ialah 96 petak berwarna berbanding 54. Kiub ini juga mempunyai lebih banyak lapisan yang boleh digerakkan, sekali gus menjadikan tugas menyelesaikan dan mengawalnya secara fizikal lebih mencabar.
Reka Bentuk yang Mengelakkan Penentududukan Semula Tambahan
Everitt mengenal pasti satu batasan mekanikal pada pemegang rekod terdahulu: robot itu hanya boleh memutar permukaan pada dua daripada tiga paksi kiub. Untuk mencapai arah lain, ia perlu mengubah kedudukan keseluruhan kiub sebelum menyambung semula.
Tiga paksi kiub boleh difahami sebagai tiga arah yang merentasi pusatnya: kiri ke kanan, atas ke bawah dan depan ke belakang. Memutar lapisan pada salah satu paksi itu mengubah susunan teka-teki. Mengubah orientasi keseluruhan kiub pula mengubah cara mesin memegangnya, lalu menambah gerakan antara langkah penyelesaian.
Caleb Everitt, pereka mekanikal pasukan itu, menjelaskan perbezaannya:
Robot terdahulu hanya boleh memutar permukaan pada dua daripada tiga paksi kiub, jadi ia perlu mengubah orientasi kiub, yang pada asasnya membazirkan satu gerakan. Tetapi kami tidak perlu berbuat demikian kerana kami boleh mengakses ketiga-tiga permukaan,
Reka bentuk Canterbury membolehkan mekanisme mengakses ketiga-tiga paksi tanpa perlu berulang kali mengubah kedudukan kiub. Ini mengurangkan gerakan yang diperlukan untuk melaksanakan penyelesaian, manakala motor yang lebih pantas mengurangkan masa bagi gerakan yang masih diperlukan.
Bagaimana Cawan Sedutan Membantu Mengatasi Graviti
Pelajar itu juga perlu mengawal kelajuan kiub kembali ke kedudukan asalnya selepas ditolak. Pada kelajuan sasaran mereka, membiarkannya jatuh akibat graviti mengambil masa terlalu lama.
Everitt berkata bahawa mengatasi penanda aras manusia memerlukan cara yang lebih aktif untuk menggerakkan teka-teki itu:
Salah satu sebab kami memerlukan cawan sedutan ialah untuk mengatasi rekod manusia, masa yang diambil kiub untuk jatuh semula ke kedudukan asal selepas ditolak terlalu lama jika kami hanya menggunakan graviti,
Cawan sedutan membolehkan mekanisme menggerakkan kiub dengan lebih pantas dan tepat. Fungsinya sebahagian daripada usaha yang lebih luas untuk mengawal teka-teki sepanjang proses penyelesaian, termasuk sela masa singkat antara putaran.
Pasukan itu juga meningkatkan ketegaran struktur supaya rangka robot tahan terhadap lenturan atau pergerakan yang tidak diingini. Struktur yang kukuh membantu memastikan mekanisme kekal sejajar ketika motor memecut dan berhenti. Ujian menyeluruh menangani satu lagi masalah utama: mengelakkan kiub daripada tersekat semasa gerakan pantas.
Motor Dron dengan Bajet Terhad
Torres menggunakan motor yang lazim digunakan dalam dron, dipadankan dengan pengawal khusus. Motor membekalkan kelajuan dan kuasa, manakala pengawal memberikan ketepatan yang diperlukan untuk memutar teka-teki mengikut gerakan yang ditetapkan.
Pengawal motor mengawal tindak balas motor terhadap arahan perisian. Bagi mesin ini, kelajuan perlu disertai kedudukan yang tepat. Putaran seterusnya bergantung pada gerakan sebelumnya yang perlu meninggalkan kiub dalam keadaan sedia untuk digerakkan semula.
Universiti itu berkata pelajar tersebut memilih komponen ini ketika bekerja dengan pembiayaan jabatan yang sangat terhad. Oleh itu, projek ini bukan sekadar mencari motor yang berkuasa. Pasukan itu perlu menggabungkan komponen mampu milik dengan mekanisme dan sistem kawalan yang boleh menggunakan kuasa itu dengan tepat.
Cameron menyifatkan gabungan teka-teki yang lebih rumit dengan bajet kecil sebagai sebahagian daripada daya tarikan projek itu. Hasilnya mencerminkan beberapa perubahan yang saling melengkapi: motor lebih pantas, akses kepada ketiga-tiga paksi, pengendalian yang lebih tepat dan perisian yang diperhalus melalui ujian.
Apa Seterusnya untuk Robot Ini?
Mesin itu akan kekal di University of Canterbury ketika pembangunnya memulakan kerjaya dalam bidang kejuruteraan. Keempat-empat pelajar telah mendapat pekerjaan siswazah di seluruh New Zealand untuk tahun berikutnya, 2027.
Projek ini menandakan berakhirnya pengajian selama empat tahun dan memberikan pelajar tersebut sebuah sistem lengkap yang memerlukan bidang tanggungjawab masing-masing berfungsi bersama. Prestasinya bergantung pada pengiraan dan pembinaan, daripada mengenal pasti warna awal hingga menyelesaikan putaran terakhir.
Pasukan itu berharap robot berkenaan dapat memberi inspirasi kepada golongan muda untuk mempertimbangkan bidang kejuruteraan. Bagi pelajar akan datang, mesin itu akan menjadi contoh nyata tentang cara matlamat yang mencabar boleh dipecahkan kepada masalah lebih kecil yang melibatkan penglihatan komputer, perisian, motor dan reka bentuk mekanikal.
Langkah terdekat ialah menunggu keputusan Guinness World Records mengenai percubaan yang dikemukakan. Universiti itu telah mengumumkan penyelesaian dalam masa 9.806 saat; pengiktirafan rasmi akan menjadikan prestasi yang direkodkan itu sebagai rekod dunia yang disahkan.
Perkara Utama
- Empat pelajar University of Canterbury mencatat masa 9.806 saat untuk menyelesaikan Kiub Rubik 4x4 pada 16 Oktober 2026.
- Pengesahan Guinness World Records masih belum diterima.
- Masa itu kira-kira 78% lebih singkat daripada penanda aras robotik terdahulu, iaitu 45 saat, yang dipetik oleh universiti.
- Robot itu menggunakan empat kamera, algoritma penyelesaian sumber terbuka, motor dron, pengawal khusus dan cawan sedutan.
- Mekanismenya mengakses ketiga-tiga paksi kiub tanpa perlu berulang kali mengubah orientasi keseluruhan teka-teki.
- Pelajar itu menghabiskan kira-kira setahun untuk projek tersebut, dan robot itu akan kekal di universiti.